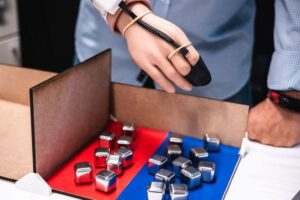
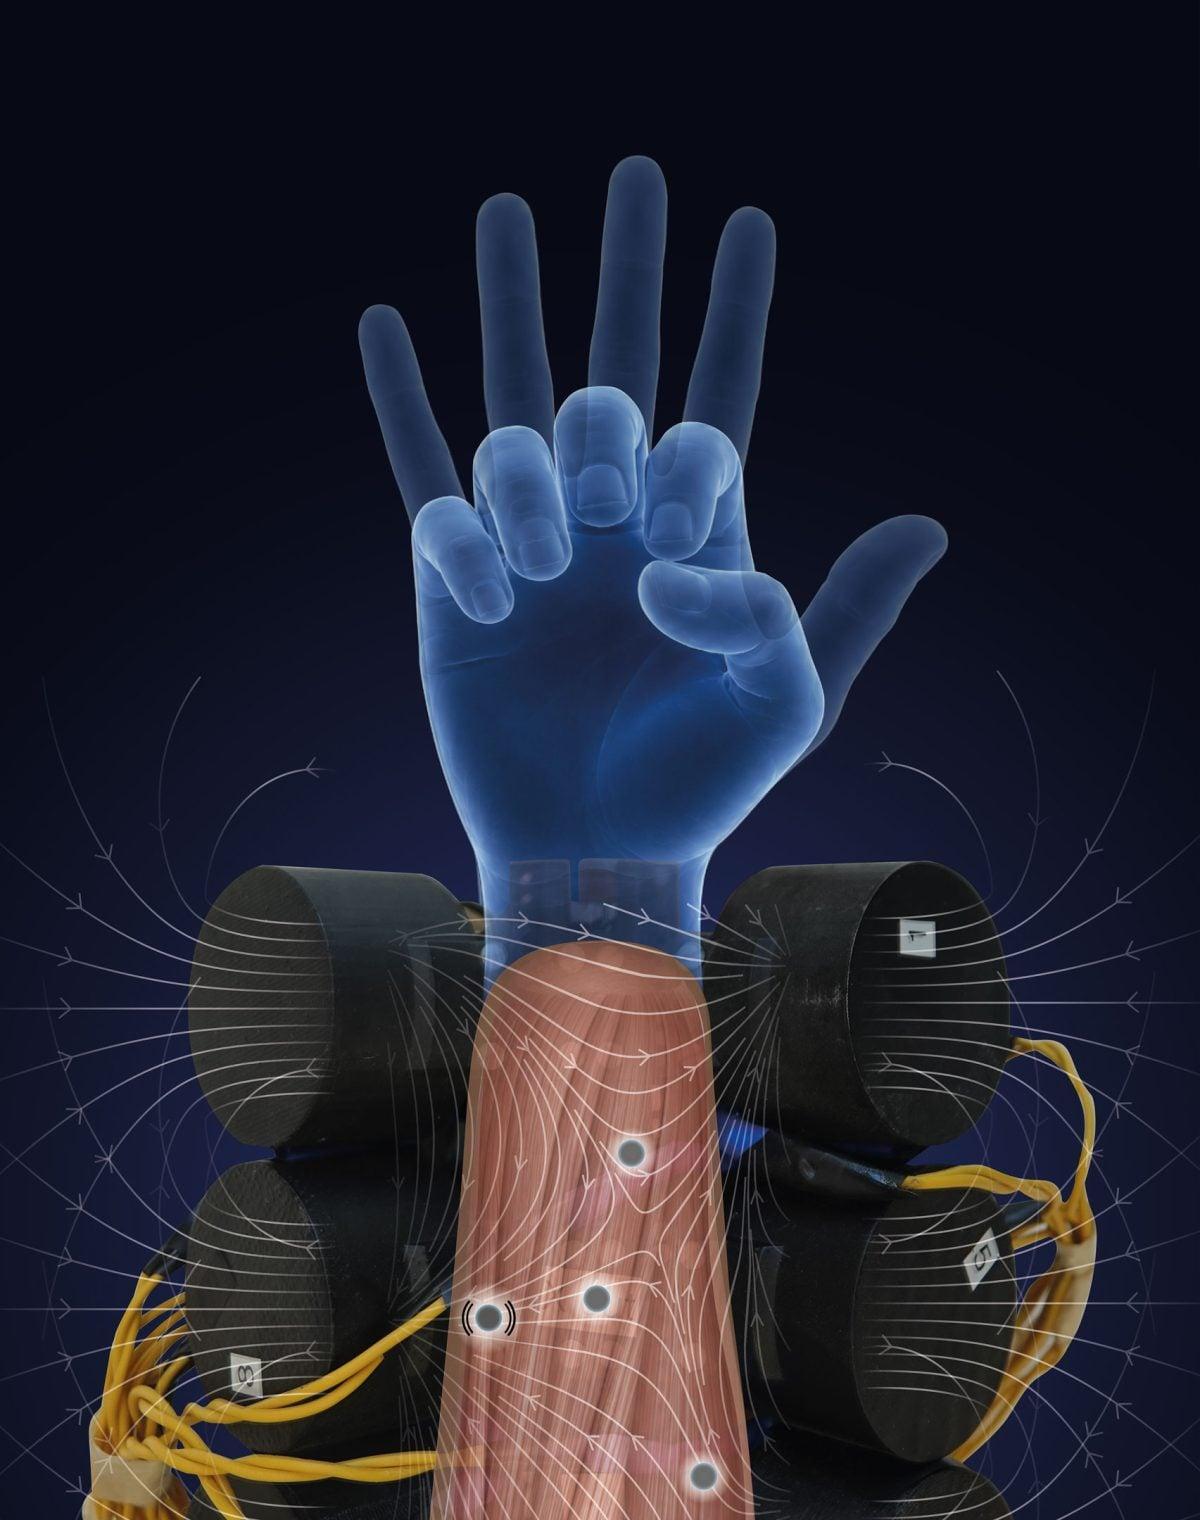
Piccoli magneti impiantati nei muscoli dell’avambraccio residuo hanno permesso a una persona con un’amputazione di percepire l’apertura e la chiusura di una mano protesica, senza doverla guardare. In una sperimentazione durata sei settimane, le dita sono state avvertite come se si muovessero insieme secondo schemi coordinati, simili a quelli della mano naturale. I risultati suggeriscono che il cervello organizzi le informazioni sul movimento delle dita in schemi di presa, anziché trattare ogni dito come un elemento isolato.
La ricerca, coordinata dall’Istituto di BioRobotica della Scuola Superiore Sant’Anna di Pisa in collaborazione con la Cleveland Clinic e l’Azienda Ospedaliero-Universitaria Pisana (AOUP), è stata pubblicata il 24 giugno 2026 su Science Advances. Il gruppo ha confrontato i dati raccolti con due interfacce neurali uomo-macchina progettate per restituire il senso del movimento nelle protesi degli arti superiori. Pur basandosi su tecnologie diverse, entrambe hanno prodotto sensazioni di movimenti coordinati delle dita.
La cinestesia è il senso che informa il cervello sulla posizione e sui movimenti dei muscoli e degli arti. Dopo un’amputazione, parte di queste informazioni viene a mancare, rendendo più difficile controllare una protesi in modo intuitivo. Una possibile soluzione è stimolare i muscoli: la loro vibrazione può far percepire che un arto si sta muovendo. Le vibrazioni applicate dall’esterno, però, stimolano anche la pelle e possono mescolare i segnali sensoriali.
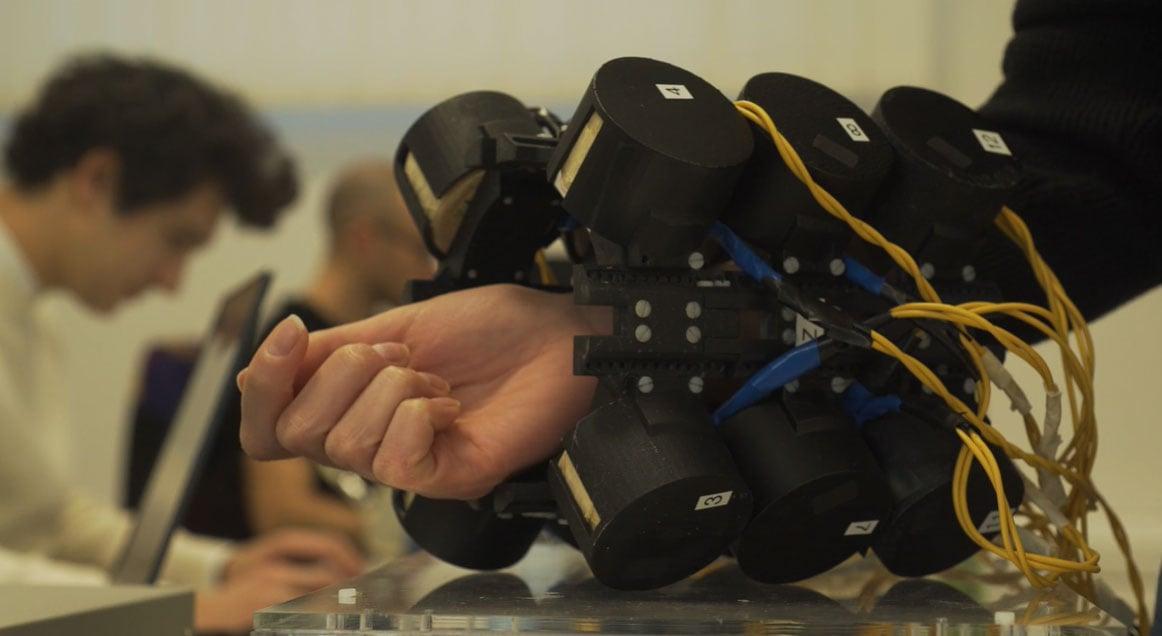
L’interfaccia cinestesica miocinetica (MKkI) sviluppata alla Sant’Anna affronta il problema con piccoli magneti impiantati nei muscoli dell’avambraccio residuo. I magneti generano vibrazioni nei muscoli senza stimolare direttamente la pelle. Il sistema bidirezionale è stato collegato alla Mia Hand, una mano robotica sviluppata da Prensilia, azienda spin-off della Sant’Anna.
A provarlo è stato un partecipante italiano di 34 anni, che per sei settimane ha percepito la mano aprirsi e chiudersi. Le dita gli sembravano muoversi insieme secondo schemi simili a quelli naturali. «L’interfaccia cinestesica miocinetica è unica perché utilizza un impianto semplice e minimamente invasivo per stimolare i muscoli senza toccare la pelle. Questo approccio potrebbe essere fondamentale per comprendere meglio il funzionamento del controllo motorio umano e per ripristinare la sensazione del movimento dopo un’amputazione», afferma Federico Masiero, primo autore dello studio. Ex dottorando alla Sant’Anna, Masiero è ora ricercatore post-dottorato al Munich Institute of Robotics and Machine Intelligence (MIRMI) dell’Università Tecnica di Monaco (TUM).
Scuola Superiore Sant’Anna
Le sensazioni riferite dal partecipante erano simili a quelle osservate in persone che avevano utilizzato un sistema di feedback cinestesico sviluppato alla Cleveland Clinic. Quest’ultimo combina il reindirizzamento chirurgico dei nervi con la robotica; l’approccio pisano, invece, si basa sui magneti impiantati. Entrambi i sistemi stimolano selettivamente i muscoli profondi tramite vibrazioni e generano sensazioni di movimento.
Con tutte e due le interfacce, gli utenti hanno percepito movimenti coordinati delle dita, non azioni separate. I gruppi hanno inoltre osservato che alcune informazioni sensoriali venivano elaborate senza che gli utenti ne fossero subito consapevoli. Questo suggerisce che il feedback muscolare possa essere organizzato in schemi coordinati a un livello più subconscio di quanto si pensasse, ma non dimostra da solo come il cervello elabori ogni tipo di movimento.
«La possibilità di confrontare dati raccolti in modo indipendente con due interfacce molto diverse rende questi risultati particolarmente convincenti», afferma Paul Marasco, professore alla Cleveland Clinic e coordinatore dello studio per il gruppo statunitense. «Ci offre basi più solide per progettare terapie e dispositivi che interagiscano con il sistema nervoso in modo più naturale, con l’obiettivo ultimo di migliorare i risultati per i pazienti».
Una migliore comprensione di questi schemi potrebbe aiutare a progettare protesi che restituiscano sensazioni più vicine al modo in cui il cervello gestisce il movimento. In prospettiva, i risultati potrebbero anche contribuire alla riabilitazione dopo un’amputazione, alla riabilitazione dopo un ictus e ai trattamenti per l’epilessia e il dolore. Si tratta, tuttavia, di possibili applicazioni future, non di benefici già dimostrati.
Il passo successivo sarà usare i magneti sia per controllare la protesi sia per restituire la sensazione del movimento. Sulla base di ricerche precedenti, il gruppo intende tracciare la posizione dei magneti per comandare la mano e applicare vibrazioni agli stessi magneti per fornire feedback. L’obiettivo a lungo termine è sviluppare un impianto permanente, che permetta di studiare l’interfaccia per periodi più lunghi e con più partecipanti.
«La nostra soluzione è stata realizzata come dimostratore preliminare: l’impianto era progettato per durare sei settimane, un periodo che abbiamo ritenuto sufficiente per una prima verifica dell’utilità e dell’efficacia dell’interfaccia. I risultati sono stati molto promettenti e ci hanno spinto a esplorare una soluzione impiantabile permanente, che ci consentirà di studiare l’interfaccia per periodi molto più lunghi e con un numero maggiore di partecipanti», afferma Christian Cipriani, professore, ideatore dell’interfaccia e coordinatore dello studio.
L’articolo scientifico, intitolato «Coordinated hand movement sensation revealed through an implanted magnetic prosthetic kinesthetic interface», è firmato da Federico Masiero, Mattia Gentile, Marta Gherardini, Eliana La Frazia, Charles H. Moore, B. Ülgen Kilic, Valerio Ianniciello, Roberta Reho, Tommaso Mori, Flavia Paggetti, Lorenzo Andreani, Simon A. Whitton, Paul D. Marasco e Christian Cipriani. Il DOI è 10.1126/sciadv.adx5046.
Lo studio ha ricevuto finanziamenti europei, italiani e statunitensi. Tra questi figurano i progetti ERC MYKI e MYTI, i progetti Fit For Medical Robotics e PROPRIOUSS finanziati dal Ministero dell’Università e della Ricerca italiano, oltre a dati statunitensi raccolti inizialmente grazie a finanziamenti dell’Office of the Director dei National Institutes of Health (NIH) e della DARPA. Masiero, primo autore, è finanziato da una borsa di studio Marie Skłodowska-Curie.
Fonte: scitechdaily.com